
記者李嘉興/高雄報導
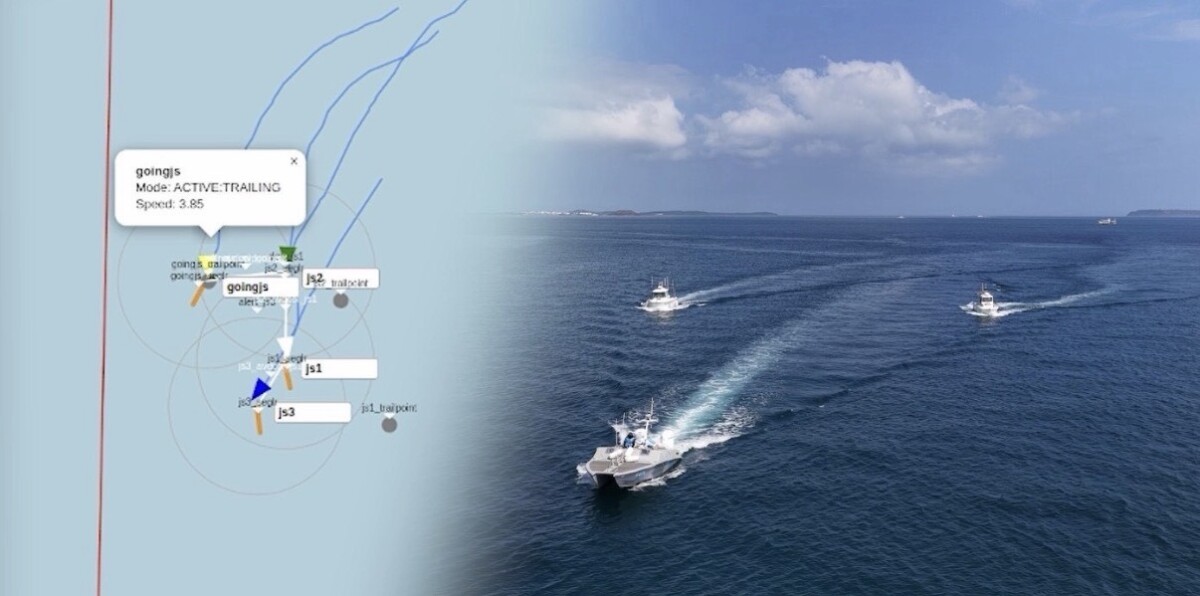
臺灣自主無人船再往智慧化跨出一步。海洋委員會10月2日公布「海洋科技專案計畫」最新成果,中大型無人船USV近期在高雄港外海完成自主巡航與AI智慧辨識驗證,不僅可以執行避障、Z字巡航及大面積搜索,更將「聯邦式學習」導入船隊,讓不同無人船在不交換原始機敏影像的情況下,共同改善AI辨識能力。
海委會指出,本次執行計畫名稱為「AI巡航與聯邦式學習海域新物件架構-無人船規模化應用可行性與穩定性實證」,目的在加速海洋科技與智慧海事技術走向實際海域應用。
與一般AI訓練需要把大量資料集中到伺服器不同,這項計畫導入「聯邦式學習」概念,核心可簡化為「資料留在原地、模型交換學習結果」。
換句話說,每一艘無人船可利用自身取得的資料進行模型訓練,但不必把原始港區或海事影像傳送出去,只交換經訓練後的演算法參數,再透過跨載具合作改善整體AI模型。
這項架構對海事科技格外重要。海委會表示,港區監控、船舶影像及部分海域資料可能涉及機敏資訊,如果所有原始影像都集中傳輸,不僅增加資料管理負擔,也衍生資訊安全問題;聯邦式學習則試圖在AI模型進步與資料保護之間取得平衡。
除了資料安全,團隊也處理AI常見的「災難性遺忘」問題,也就是模型學會辨識新物件後,原先熟悉物件的辨識能力反而下降。
研究團隊因此導入「彈性權重鞏固技術」,希望在AI新增例如特定警示浮標等辨識類別時,盡量維持原有商船、漁船等目標的辨識能力,降低模型因持續學習而出現舊知識退化的情形。
依海委會公布的實測結果,系統核心目標偵測平均精確率mAP50超過90%,即時推論速度達每秒15張畫面以上,舊類別辨識遺忘率則控制在10%以內。
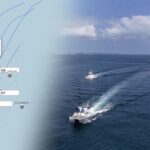
技術不能只待在實驗室。團隊進一步把中大型無人船帶到高雄港外鳳鼻頭水域,在2級以上海象及複雜光照環境下進行實海域驗證。
測試項目包括AB點避障、六邊形繞行、Z字巡航及類似割草路徑的大面積搜索,用以驗證無人船在不同航線、搜索模式及海況下的自主航行能力。
海委會表示,計畫同時建立國內首套中大型無人船實海域作業標準流程SOP,並設計「3秒內人工或斷線緊急安全接管」機制,在自主航行發生異常或通訊中斷時,可迅速轉由人工介入,提升測試及航行安全。
在關鍵技術自主化部分,海委會表示,本計畫全系統演算法為百分之百自主研發,並連結本土供應鏈,希望降低關鍵技術受國外出口管制影響的風險。
海委會認為,AI無人船未來除了海洋科研,也可延伸至海域態勢感知MDA、智慧巡查、搜索及其他海事應用,增加臺灣在無人載具、人工智慧及智慧海洋治理上的自主能力。
依海洋委員會115年海洋科技專案計畫決審資料,本案申請單位為傑海達機器人股份有限公司,透過政府科技專案與民間技術能量合作,進行無人船規模化應用及穩定性驗證。
海委會表示,後續仍將持續深化無人載具前瞻科技、AI智慧辨識及實海域驗證,希望讓相關研發從技術展示進一步朝實際海洋治理應用發展。